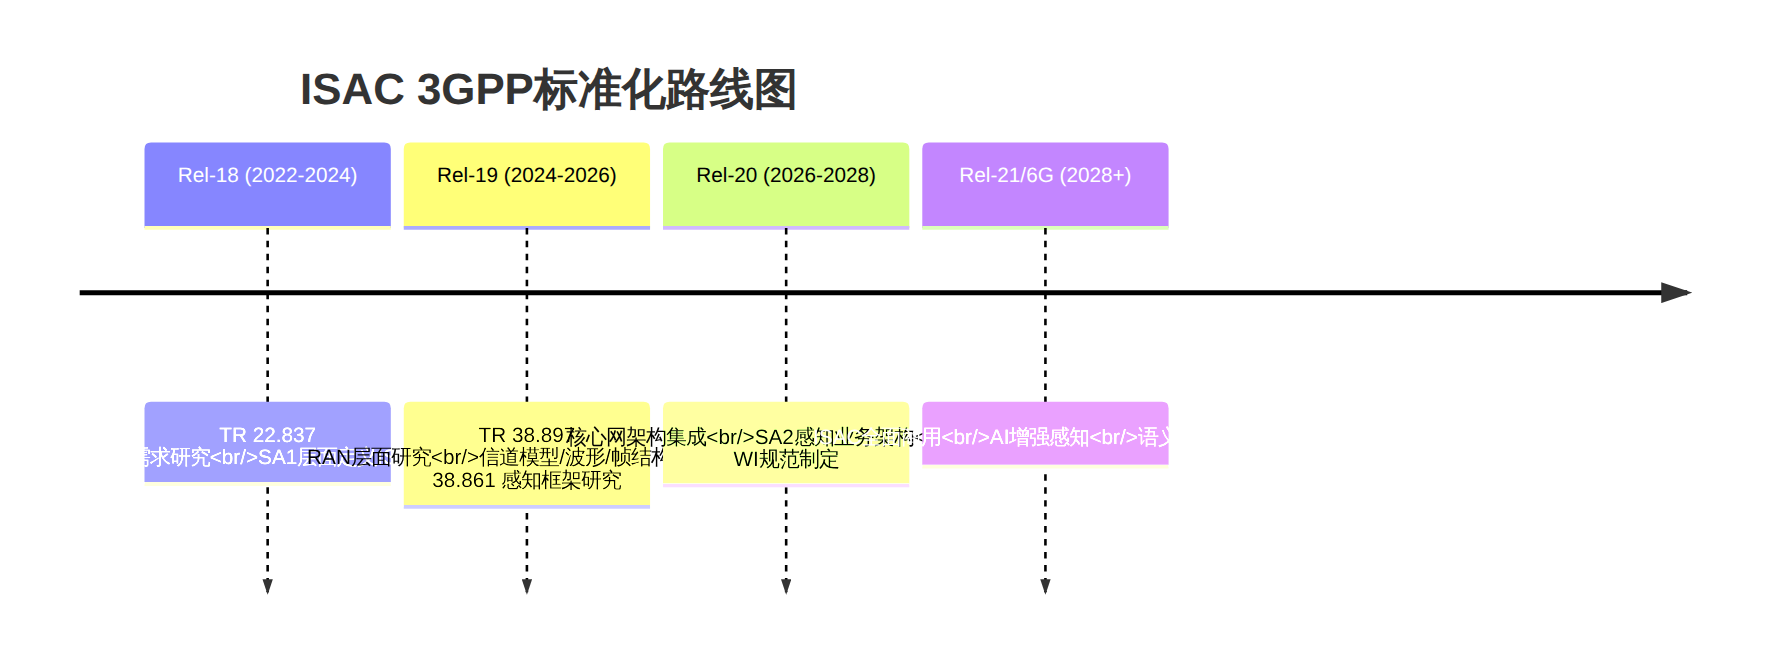
传统移动通信系统的核心使命只有一个——传输信息。从1G到5G,每一代技术的演进都围绕"更快、更多、更可靠"的通信目标展开。然而,随着5G-Advanced(5G-A)和6G时代的到来,一个根本性的范式转变正在发生:无线通信系统不再只是"传数据"的管道,而是正在进化为同时具备"观察物理世界"能力的感知平台。
通感一体化(Integrated Sensing and Communication,ISAC)的核心思想是:通信基站或终端利用已有的射频信号(OFDM波形),在完成数据传输的同时,通过分析信号的回波或散射特性,提取周围环境的距离、速度、角度等感知信息。这本质上是一种"一石二鸟"的信号复用——同一套硬件、同一段频谱、同一个波形,同时服务两个截然不同的功能域。
从产业驱动力来看,ISAC的爆发有着明确的现实需求:
3GPP在Rel-18阶段启动了ISAC的初步研究(TR 22.837),在Rel-19(2025-2026)阶段正式进入RAN层面标准化,Rel-20将进一步推动核心网架构融合。ITU-R在IMT-2030(6G)框架中将ISAC列为六大核心技术之一。
ISAC感知功能的物理基础与传统雷达相同——利用电磁波在目标上的反射来提取目标参数。但与专用雷达系统不同,ISAC不使用特殊脉冲波形,而是直接复用5G NR的OFDM信号。
以单站感知(Monostatic Sensing)为例,gNB发射OFDM信号,同时接收目标反射的回波。设发射信号在第$k$个子载波、第$l$个OFDM符号上的值为$X[k,l]$,则接收信号可建模为:
$$Y[k,l] = \sum_{p=1}^{P} \alpha_p \cdot e^{-j2\pi k \Delta f \tau_p} \cdot e^{j2\pi f_{D,p} l T_{sym}} \cdot X[k,l] + W[k,l]$$
其中: - $P$:多径(目标)数量 - $\alpha_p$:第$p$个目标的复反射系数(与雷达散射截面RCS相关) - $\tau_p$:第$p$个目标的往返时延 - $f_{D,p}$:第$p$个目标的多普勒频移 - $\Delta f$:子载波间隔 - $T_{sym}$:OFDM符号周期(含CP) - $W[k,l]$:加性高斯白噪声
在通信接收端,我们已经通过信道估计得到了信道状态信息(CSI),即$H[k,l] = Y[k,l]/X[k,l]$。感知的关键就在于从$H[k,l]$中提取$\tau_p$、$f_{D,p}$和到达角(AoA)等参数。
这是ISAC感知中最经典、在工程中最实用的方法。其核心思想是利用2D快速傅里叶变换(2D-FFT)从信道估计矩阵中同时提取时延和多普勒信息。
步骤一:频域FFT → 距维估计
对$H[k,l]$沿子载波维度($k$方向)做FFT,得到距离维度的功率延迟谱(PDP):
$$S[\tau, l] = \sum_{k=0}^{N_{sc}-1} H[k,l] \cdot e^{j2\pi k \Delta f \tau}$$
距离分辨率为:
$$\Delta R = \frac{c}{2 \cdot B}$$
其中$B = N_{sc} \cdot \Delta f$为信号带宽,$c$为光速。例如: - 100MHz带宽 → 距离分辨率 $\approx 1.5$ m - 400MHz带宽(毫米波) → 距离分辨率 $\approx 0.375$ m
步骤二:时域FFT → 速维估计
对第一步的结果沿OFDM符号维度($l$方向)做FFT,得到多普勒谱:
$$S[\tau, f_D] = \sum_{l=0}^{N_{sym}-1} S[\tau, l] \cdot e^{-j2\pi f_D l T_{sym}}$$
速度分辨率为:
$$\Delta v = \frac{c}{2 \cdot f_c \cdot T_{obs}}$$
其中$f_c$为载波频率,$T_{obs} = N_{sym} \cdot T_{sym}$为总观测时间。例如: - 4.9GHz载频、100个OFDM符号(约1ms观测时间) → 速度分辨率 $\approx 30$ m/s - 增加观测时间到10ms → 速度分辨率 $\approx 3$ m/s
利用接收端多天线的相位差实现角度估计。假设$N_r$根接收天线,均匀线阵(ULA)间距为$d$,则第$n$根天线的导向矢量为:
$$a(\theta) = [1, e^{j2\pi d \sin\theta/\lambda}, \ldots, e^{j2\pi(N_r-1)d\sin\theta/\lambda}]^T$$
常用角度估计算法包括: - Bartlett波束形成(低复杂度,适合实时处理) - Capon最小方差(分辨率优于Bartlett) - MUSIC/ESPRIT(超分辨率,但计算量大) - 压缩感知(适用于稀疏目标场景,适合大规模MIMO)
图表 1
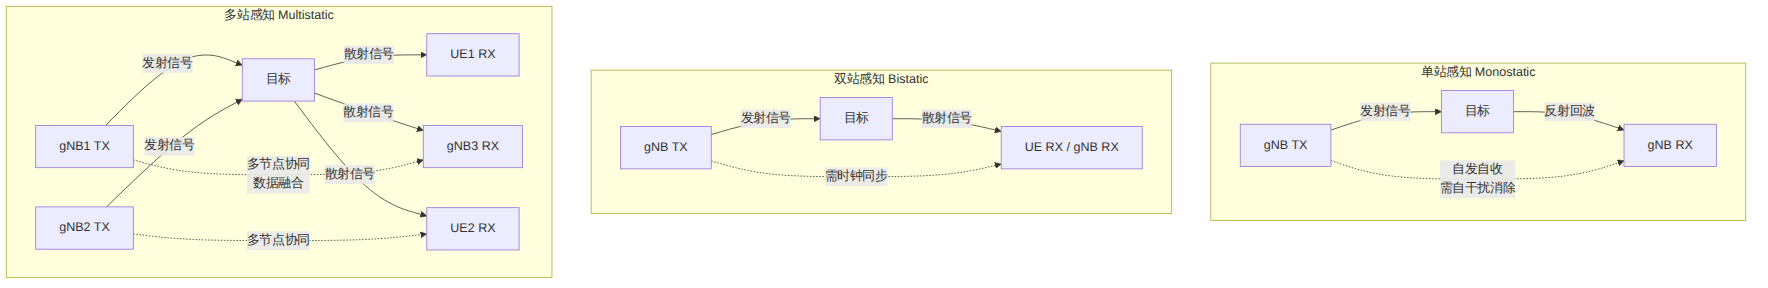
3GPP在TR 38.897和TS 22.137中定义了三种基本感知模式,它们决定了信号收发方式和系统架构:
| 感知模式 | 发射端 | 接收端 | 典型场景 | 关键挑战 |
|---|---|---|---|---|
| 单站感知 (Monostatic) | gNB | gNB自收 | 基站周围目标检测、无人机探测 | 自干扰消除 |
| 双站感知 (Bistatic) | gNB | UE或另一个gNB | 车辆感知、行人检测 | 收发时钟同步 |
| 多站感知 (Multistatic) | 多个gNB | 多个gNB/UE | 大范围无人机追踪、电子围栏 | 多节点协同与数据融合 |
图表 2
Rel-19 RAN1讨论中最关键的议题之一是:感知信号是复用现有NR参考信号,还是设计专用的感知参考信号(Sensing RS)?
方案A:复用现有NR参考信号
| 参考信号 | 方向 | 感知潜力 | 局限性 |
|---|---|---|---|
| CSI-RS | DL | 密度较高,支持多端口,天然适合下行感知 | 时频图案受限于现有配置,不支持灵活感知调度 |
| SRS | UL | 可用于上行感知(UE发,gNB收) | 带宽可能受限,功率控制不适用于感知 |
| PRS | DL | 定位专用,时频密度高 | 仅支持单站定位相关感知,图案固定 |
| DMRS | DL/UL | 每个调度RB都有,密度最高 | 图案过于固定,端口数少 |
方案B:设计专用Sensing RS(Rel-19/20方向)
Rel-19 RAN1已达成共识,将设计一种新型Sensing Reference Signal(Sensing RS),具备以下特征: - 可配置的时频密度和图案(根据感知精度需求动态调整) - 支持跨slot聚合(提升速度分辨率) - 支持多TRP联合配置(多站感知场景) - 与通信信号TDM/FDM复用,避免性能损失
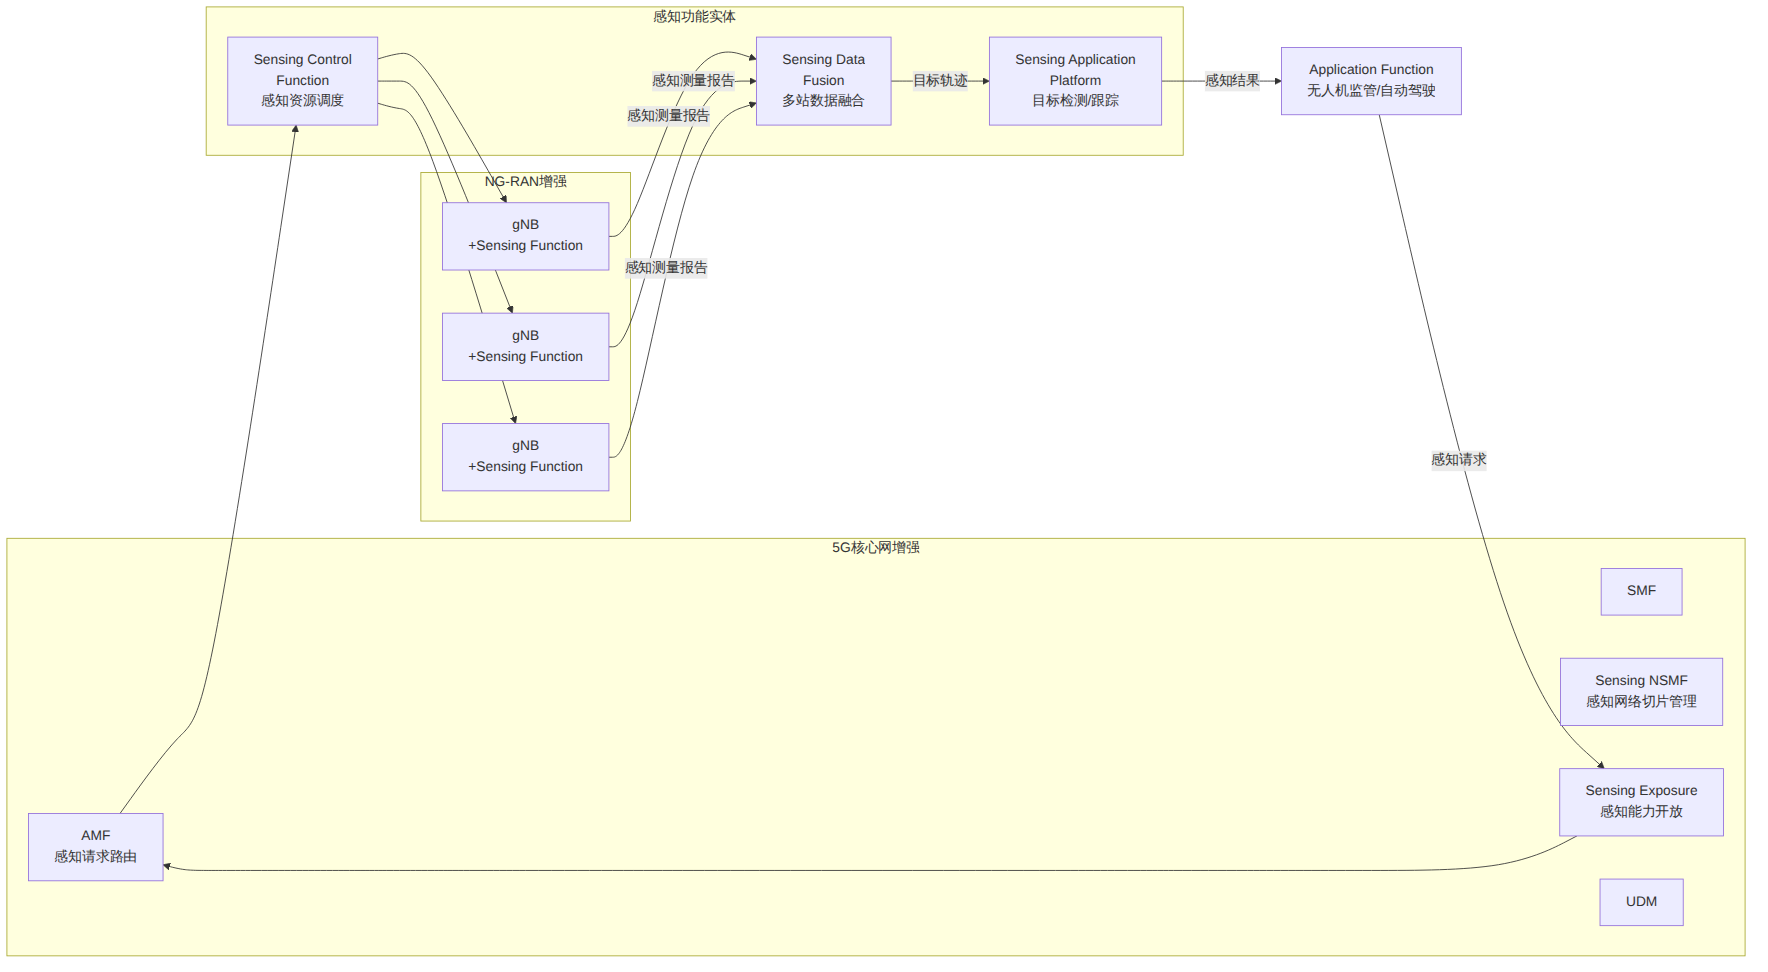
3GPP TR 38.897引入了ISAC专用信道模型,在TR 38.901传统通信信道模型基础上增加了感知特定要素:
通信信道(TR 38.901已有): $$H_{comm} = \sum_{n=1}^{N} \alpha_n \cdot e^{j\phi_n} \cdot a_{rx}(\theta_{n,AoA}) \cdot a_{tx}^H(\theta_{n,AoD})$$
感知信道(新增): $$H_{sens} = \sum_{m=1}^{M} \sqrt{\sigma_{RCS,m}} \cdot e^{-j4\pi f_c R_m/c} \cdot a_{rx}(\theta_{m}) \cdot a_{tx}^H(\theta_{m})$$
关键差异在于: - 感知信道使用雷达散射截面(RCS)替代通信信道的随机相位衰落 - 感知信道的双程传播引入$e^{-j4\pi f_c R/c}$相位项(通信仅单程) - 需建模杂波(Clutter)——地物、建筑等非目标散射体的统计特性 - 需建模目标运动模型——匀速、加速、转弯等运动学特征
图表 3
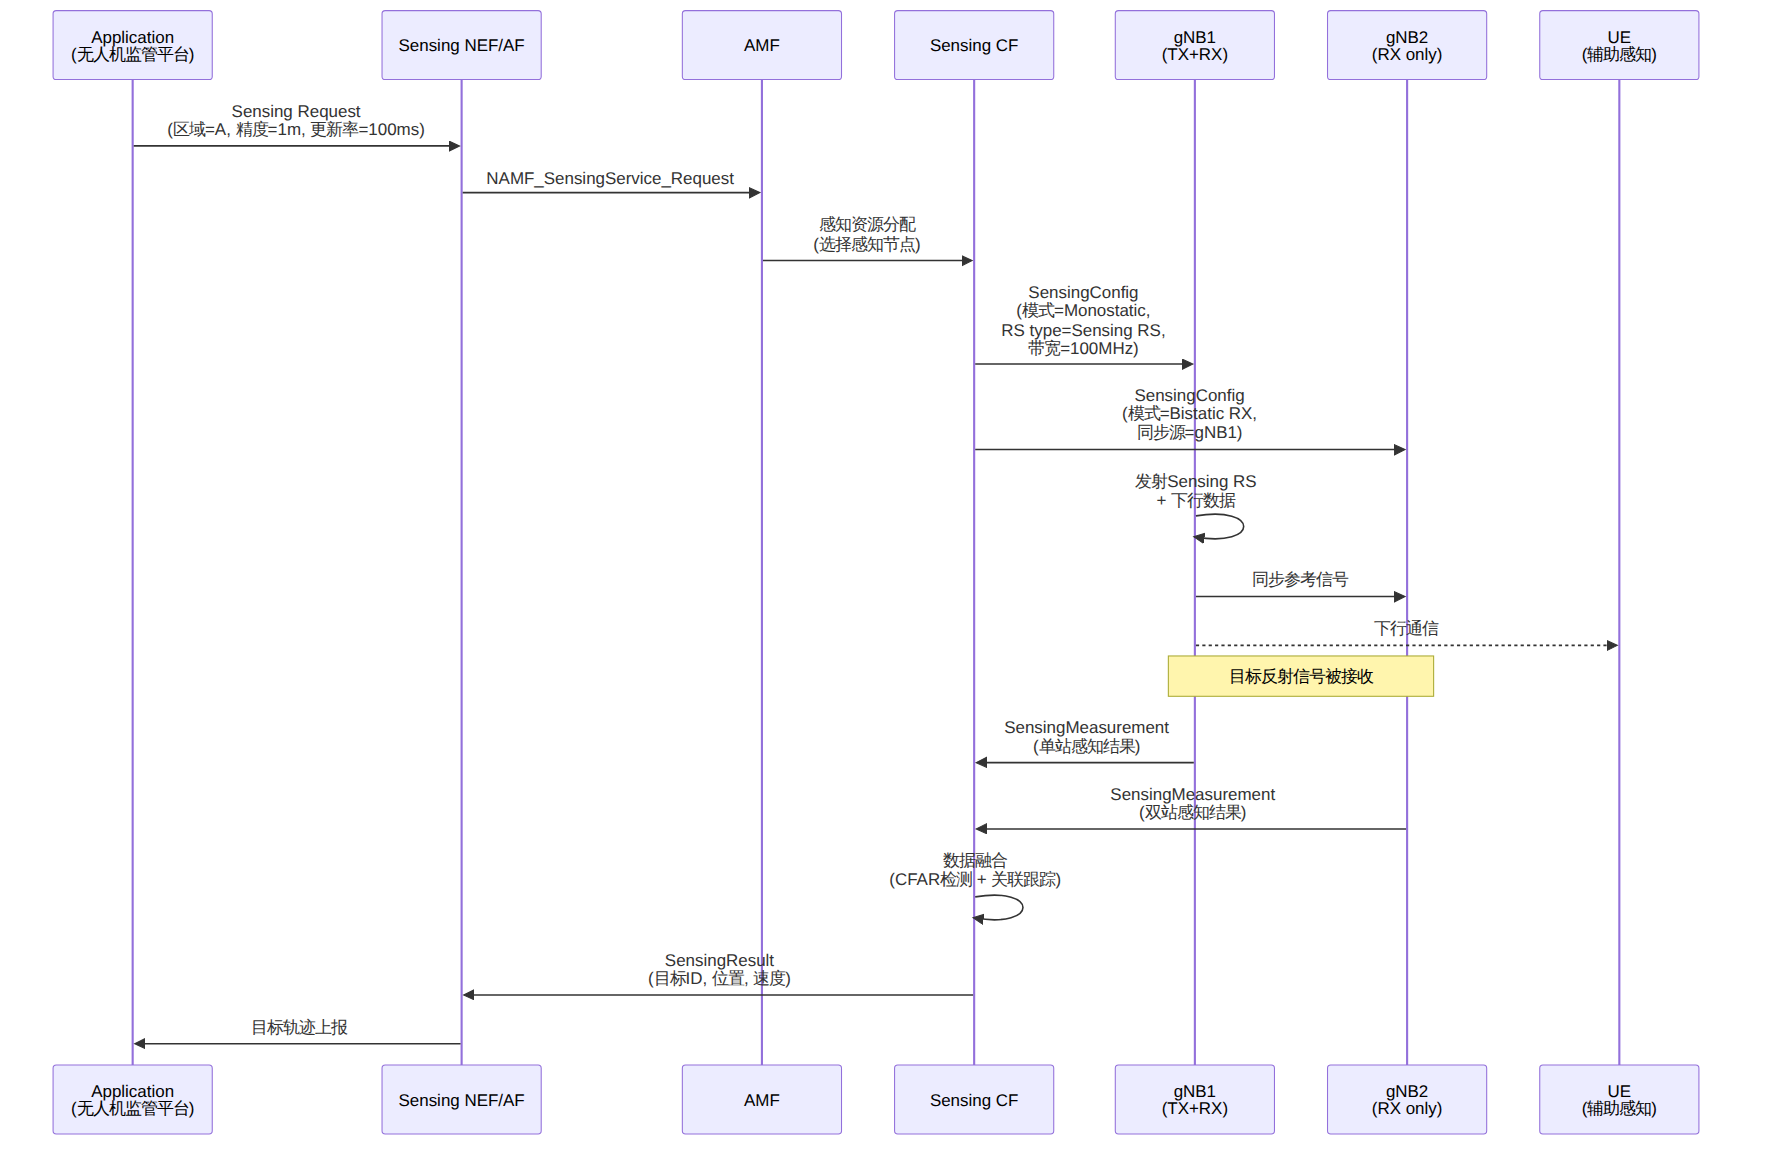
以下展示一个典型的多站感知会话建立流程:
图表 4
ISAC在MAC层引入了新的逻辑信道类型和调度机制:
| 新增元素 | 说明 |
|---|---|
| Sensing BWP | 感知专用带宽部分,可独立配置 numerology |
| Sensing Grant | 类似DL/UL Grant,DCI新增感知资源分配字段 |
| Sensing Measurement Report | UE/gNB上报感知测量结果的新MAC CE |
| Sensing Configuration | RRC层新增感知参数配置(RS图案、聚合slot数、目标类型等) |
调度策略的关键权衡在于通信与感知的资源竞争: - TDM模式:感知RS与通信数据分时传输,零干扰但资源利用率低 - FDM模式:感知RS与通信数据分频传输,需要权衡频谱开销 - 联合模式:通信数据本身也参与感知,频谱效率最高但信号设计复杂
单站感知要求gNB在发射信号的同时接收回波,发射信号功率(通常+43dBm以上)比目标回波(可能低至-120dBm以下)强160dB以上。这就要求极端的自干扰消除能力。
自干扰消除的三级架构:
模拟域消除 → 数字域消除 → 辅助接收通道
(60-80dB)    (40-60dB)    (20-30dB)
          总消除能力目标:≥130dB
模拟域消除:利用发射信号的已知副本,通过可调延迟线和衰减器生成对消信号。关键技术包括: - 射频前端的环形器/耦合器隔离(提供约20-30dB隔离度) - 模拟自干扰重建电路(多抽头FIR滤波器模拟泄漏通道)
数字域消除:在ADC之后,利用自适应滤波器(LMS/RLS算法)精确估计残余自干扰信道并消除。
工程实践中的坑: - 发射通道的功率放大器(PA)非线性会导致自干扰信号产生交调产物,简单的线性消除无法处理 - 收发天线的近场耦合效应会随频率和温度变化,需要实时校准 - 毫米波频段的自干扰消除难度显著低于Sub-6GHz(因为波束赋形可以提供额外的空间隔离)
感知信号经过2D-FFT处理后,需要在距离-多普勒谱上检测目标。标准方法是恒虚警率(CFAR)检测器:
算法:CA-CFAR (Cell Averaging CFAR)
输入:距离-多普勒谱 S[τ, fD]
输出:检测结果 {τ_p, fD_p}

1. 对每个待检测单元 CUT (Cell Under Test)
2. 取周围 N 个参考单元的功率均值
3. 计算检测阈值 T = α · P_noise
   其中 α 由目标虚警率 Pfa 决定:α = N · (Pfa^(-1/N) - 1)
4. 若 |CUT|² > T,判定为检测到目标
5. 剔除保护单元(防止目标能量泄漏到参考单元)
检测后的目标跟踪通常采用联合概率数据关联(JPDA)或多假设跟踪(MHT)算法。在多站感知场景下,还需要解决航迹关联问题——不同基站检测到的目标是否为同一个物理目标。
| 因素 | 对距离精度的影响 | 对速度精度的影响 | 对角度精度的影响 |
|---|---|---|---|
| 带宽 | $\Delta R = c/(2B)$,线性提升 | 无直接影响 | 无直接影响 |
| 载频 | 无直接影响 | $\Delta v \propto 1/f_c$,高频优势 | 波长越短,相同孔径分辨率越高 |
| 观测时间 | 无直接影响 | $\Delta v \propto 1/T_{obs}$,线性提升 | 无直接影响 |
| 天线数 | 无直接影响 | 无直接影响 | $\Delta\theta \approx \lambda/(N \cdot d)$ |
| SNR | 克拉美罗下界(CRLB)约束 | CRLB约束 | CRLB约束 |
| 子载波间隔 | 间接影响(决定最大无模糊距离) | 间接影响(决定最大无模糊速度) | 无直接影响 |
这是目前ISAC最成熟、最先商用化的场景。
部署参数(基于深圳移动4.9GHz外场测试):
| 参数 | 配置 |
|---|---|
| 频段 | 4.9GHz (n79频段, 100MHz带宽) |
| 感知模式 | 多站协同(3-5个gNB联合感知) |
| 天线配置 | 64T64R Massive MIMO |
| 感知波形 | 基于CSI-RS的感知信号 |
| 探测距离 | 1-2km(小型无人机,RCS≈0.01m²) |
| 距离精度 | 约5-10m |
| 速度精度 | 约2-5m/s |
| 更新率 | 100ms级 |
多站协同的关键优势:单站感知存在角度分辨率限制和遮挡问题,多站协同通过空间分集显著提升检测概率和定位精度。实测表明,3站协同相比单站,检测概率提升约15-20dB(针对小型无人机目标)。
利用RSU(路侧单元)或基站对道路上的车辆、行人进行感知:
| 对比项 | 传统毫米波雷达 | ISAC (Sub-6G) | ISAC (毫米波) |
|---|---|---|---|
| 频段 | 76-81GHz | 3.5-4.9GHz | 26-40GHz |
| 带宽 | 1-4GHz | 100MHz | 400MHz-1GHz |
| 距离分辨率 | 0.04-0.15m | 1.5m | 0.15-0.375m |
| 感知范围 | 200-300m | 500m-1km | 200-500m |
| 通信能力 | 无 | 5G NR通信 | 5G NR通信 |
| 成本 | 专用硬件 | 复用基站 | 复用基站 |
利用Wi-Fi或室内5G小基站信号进行人体活动检测、跌倒告警等。这是对传统摄像头监控的隐私友好替代方案。
关键技术挑战: - 室内多径环境极其复杂,杂波强度远大于目标反射 - 人体RCS较小(约0.5-1m²),且随姿态剧烈变化 - 需要亚米级距离分辨率才能区分人体不同部位的运动
解决方案: - 背景减除法:建立静态环境信道指纹库,检测偏离静态模型的动态分量 - 微多普勒分析:人体四肢运动产生独特的微多普勒特征,可用于动作识别 - 深度学习增强:将CSI时频图输入CNN/LSTM,实现手势识别、步态分析等高级感知
ISAC系统存在固有的性能权衡(Rate-Distortion Tradeoff):
$$\min \quad D_{sens} \quad \text{s.t.} \quad R_{comm} \geq R_{min}$$
其中$D_{sens}$为感知失真(如估计均方误差),$R_{comm}$为通信速率。两者通过共享的时频资源和功率预算产生耦合。
三种优化策略:
以最大化感知SNR同时保证通信速率为目标:
$$\max_{\mathbf{W}, \mathbf{P}} \quad \text{SNR}{sens} = \frac{|\mathbf{w}^H \mathbf{H}$$} \mathbf{p}|^2}{\sigma^2
$$\text{s.t.} \quad \log_2 \det(\mathbf{I} + \mathbf{H}{comm} \mathbf{P} \mathbf{P}^H \mathbf{H}$$}^H / \sigma^2) \geq R_{min
$$|\mathbf{P}|F^2 \leq P$$
其中$\mathbf{W}$为接收波束赋形矩阵,$\mathbf{P}$为预编码矩阵,$\mathbf{H}{sens}$和$\mathbf{H}$分别为感知和通信信道矩阵。这是一个非凸优化问题,通常通过半定松弛(SDR)或交替优化方法求解。
| 参数 | Sub-6GHz (3.5G/4.9G) | 毫米波 (26/28GHz) | 毫米波 (39GHz) |
|---|---|---|---|
| 典型带宽 | 100MHz | 400MHz | 800MHz-1GHz |
| 距离分辨率 | 1.5m | 0.375m | 0.15-0.19m |
| 最大无模糊距离 | $c/(2\Delta f)$ ≈ 5km (30kHz SCS) | ≈ 625m (120kHz SCS) | ≈ 312m (240kHz SCS) |
| 最大无模糊速度 | $\lambda/(2T_{sym})$ ≈ ±140km/h | ≈ ±700km/h | ≈ ±1000km/h |
| 覆盖范围 | 1-2km | 200-500m | 100-300m |
| 穿透能力 | 好(可穿透建筑物玻璃) | 差(视距为主) | 极差 |
| 自干扰消除难度 | 高(需要130dB以上) | 中(波束赋形辅助) | 中低 |
| 商用成熟度 | 高(已有外场测试) | 中 | 低 |
| 技术特性 | Rel-19状态 | Rel-20展望 | 标准规范 |
|---|---|---|---|
| 感知用例定义 | 已完成 | 增强 | TS 22.137 |
| 感知框架架构 | SI进行中 | WI制定 | TR 38.897 |
| 信道模型 | 基础模型完成 | 扩展到多站/多目标 | TR 38.897 |
| Sensing RS设计 | 讨论中 | 规范化 | TS 38.211/214 |
| MAC层感知调度 | 讨论中 | 规范化 | TS 38.321/322 |
| RRC感知配置 | 讨论中 | 规范化 | TS 38.331 |
| 核心网感知架构 | SA2研究 | 规范化 | TS 23.xxx |
| 感知能力开放 | SA6研究 | 规范化 | TS 29.xxx |
| AI增强感知 | RAN3探索 | 集成AI/ML | TS 38.xxx |
Q: ISAC和传统雷达有什么本质区别?
A: 传统雷达是"感知专用"系统,使用优化设计的脉冲或FMCW波形,硬件完全为感知服务。ISAC的核心区别在于:①使用OFDM波形(通信波形,非雷达优化波形);②与通信共享硬件、频谱和功率预算;③在网络层面实现广域协同感知,而非单点雷达探测。ISAC牺牲了单站感知的极限性能(距离/速度分辨率),但获得了网络级协同、广域覆盖和极低边际成本的巨大优势。
Q: 在现有5G网络上能直接升级支持ISAC吗?
A: 这取决于具体场景。Rel-19之前的系统(Rel-15/16/17)可以通过软件升级复用CSI-RS/SRS做基础感知,但精度有限。完整ISAC功能需要:①RAN侧支持Sensing RS和感知调度(需要Rel-19/20基带软件升级);②射频前端的自干扰消除能力(单站感知需要硬件改造);③核心网感知功能实体的部署(SA2架构增强)。建议运营商采用"先多站后单站、先4.9G后毫米波"的渐进式升级策略。
Q: ISAC对终端有什么要求?
A: 不同感知模式对终端的要求差异很大。gNB单站感知(发射+自收)对UE完全透明,不需要终端任何改动。gNB-gNB双站感知也不需要UE参与。UE辅助感知(UE作为接收端)需要UE支持感知测量报告上报(Rel-20新增功能)。UE主动感知(UE发射感知信号)则对终端硬件有较高要求,短期内难以大规模商用。
Q: 通感一体会不会影响通信性能?
A: 理论上存在权衡,但工程上可以做到通信性能基本不受影响。关键在于:①TDM模式下感知信号与通信数据完全正交,零干扰;②FDM模式下感知信号占用约5-10%的频谱资源,对通信吞吐量影响小于5%;③联合模式下通信信号本身参与感知,不额外占用资源,但对波形设计要求高。在实际网络中,感知资源配置可以利用通信空闲时段(如深夜),对用户体验几乎无感。
Q: ISAC的隐私问题如何解决?
A: ISAC确实引发了隐私关切——基站能"看到"周围的人和物体。3GPP SA3(安全工作组)正在研究相关隐私保护机制,包括:①感知数据的匿名化处理(不上报原始CSI,只上报检测结果);②感知区域的地理围栏(在居民区/医院等敏感区域关闭感知功能);③用户授权机制(UE辅助感知需要用户明确同意);④感知数据的安全存储和传输。预计Rel-20将形成完整的ISAC隐私框架规范。
本文由「51学通信」技术团队出品。51学通信由通信行业18年老兵爱卫生(微信ID: gprshome201101)维护,聚焦5G/6G核心网、3GPP标准解读、通信前沿技术深度分析。 出版作品有《5G核心网原理与实践》《IMS原理与实践》等4本通信专业书籍。知识星球「51学通信」提供深度技术答疑和行业洞察。
[!tip] 51学通信知识星球 星主:爱卫生(微信:gprshome201101)——公众号「51学通信」创办者,19 年通信行业运维与讲师经验,著有《GPRS网络信令实例详解》《EPC原理与实践》《5G核心网原理与实践》三本纸质书(各大电商平台有售)。 星球定位:深耕 5G 核心网、IMS、NFV/AI、云原生等 ICT 领域,主打运维岗位与信令分析。 当前规模:5200 篇主题 / 990 个回答,198 元/年。 加入福利:加入星球后请加爱卫生微信,拉您进知识星球年度陪伴与答疑群——不限量回复您的各种问题,另有群内分享。 AI 加持:51学通信知识星球已作为 skill 接入 WorkBuddy,使用 deepseek-4-flash 在海量星球帖子中精准找贴、找视频、找 FAQ 和案例,做总结、找文档和 PPT 等场景全覆盖。
