传统蜂窝网络只做一件事:把比特从A传到B。但无线电波在空间中传播时,与环境的每一次反射、散射、衍射都携带了丰富的环境信息。通感一体化(Integrated Sensing and Communication,ISAC)的核心思想是:用同一套射频硬件、同一段频谱资源、同一组波形信号,在传输数据的同时完成对物理世界的感知。
这不是简单的"加个雷达模块"。ISAC追求的是在物理层(PHY)和媒体访问控制层(MAC)的深度耦合——通信和感知共享相同的OFDM子载波、相同的MIMO预编码矩阵、相同的时频资源网格,通过联合波形设计使单一信号同时满足 Shannon信道容量和 Cramér-Rao下界(CRB)两个维度的优化。
从3GPP标准化角度看,ISAC在Release 19正式进入Work Item阶段,涉及RAN1(物理层信号设计)、RAN2(MAC/RLC层协议)、RAN3(网络架构接口)和SA2(核心网架构)多个工作组的协同。关键技术规范包括TS 38.211(物理信道调制)、TS 38.214(物理层过程)的扩展,以及TS 22.837(ISAC业务需求)和TS 23.700系列(架构增强)。
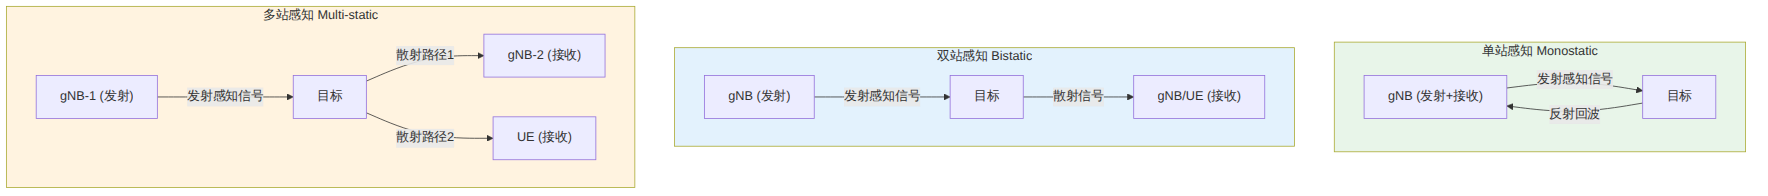
3GPP Rel-19定义了三种基本的感知拓扑,它们决定了信号如何发射、如何接收、如何关联:
图表 1
gNB发射感知信号并接收目标反射的回波。最直接的实现方式:gNB利用现有的下行参考信号(如CSI-RS),在全双工模式下自发自收。
关键挑战是自干扰消除。gNB发射功率通常在43~46 dBm,而目标回波功率可能低至-100 dBm以下,动态范围超过140 dB。这要求gNB具备极高精度的自干扰消除(SIC)能力,包括模拟域消除(利用发射信号的已知副本进行射频对消)和数字域消除(残余干扰的基带估计与抵消)。
单站感知的优势在于系统简洁,不依赖额外接收节点。典型参数如下:
| 参数 | 典型值 | 说明 |
|---|---|---|
| 感知距离 | 200~500m | 取决于RCS和发射功率 |
| 距离分辨率 | c/(2B) | B为信号带宽,100MHz→1.5m |
| 速度分辨率 | λ/(2Tcoh) | Tcoh为相干处理时间 |
| 角度分辨率 | λ/(N·d) | N为天线阵元数,d为间距 |
| 自干扰消除需求 | >130 dB | 发射-接收隔离度 |
发射节点和接收节点分离。gNB发射感知信号,目标散射后由另一个gNB或UE接收。这彻底规避了自干扰问题,但引入了收发节点之间的严格同步需求——时间同步精度需达到纳秒级(对应约0.3m的距离误差),频率同步需优于100ppb。
双站感知的核心方程——双站雷达方程:
$$P_r = \frac{P_t G_t G_r \lambda^2 \sigma_b}{(4\pi)^3 R_t^2 R_r^2 L}$$
其中 $R_t$ 为发射节点到目标的距离,$R_r$ 为目标到接收节点的距离,$\sigma_b$ 为双站RCS,$L$ 为系统损耗。与单站雷达方程的关键区别在于距离依赖变为 $R_t^2 \cdot R_r^2$ 而非 $R^4$。
多个发射和接收节点协同工作,形成分布式感知网络。通过融合多个双站感知结果,可以显著提升目标检测概率、定位精度和航迹连续性。3GPP Rel-19在RAN3层面定义了gNB间感知信息交互的Xn接口扩展。
这是ISAC最核心的技术难题:设计一种信号,既能高效传输数据,又能精确感知环境。
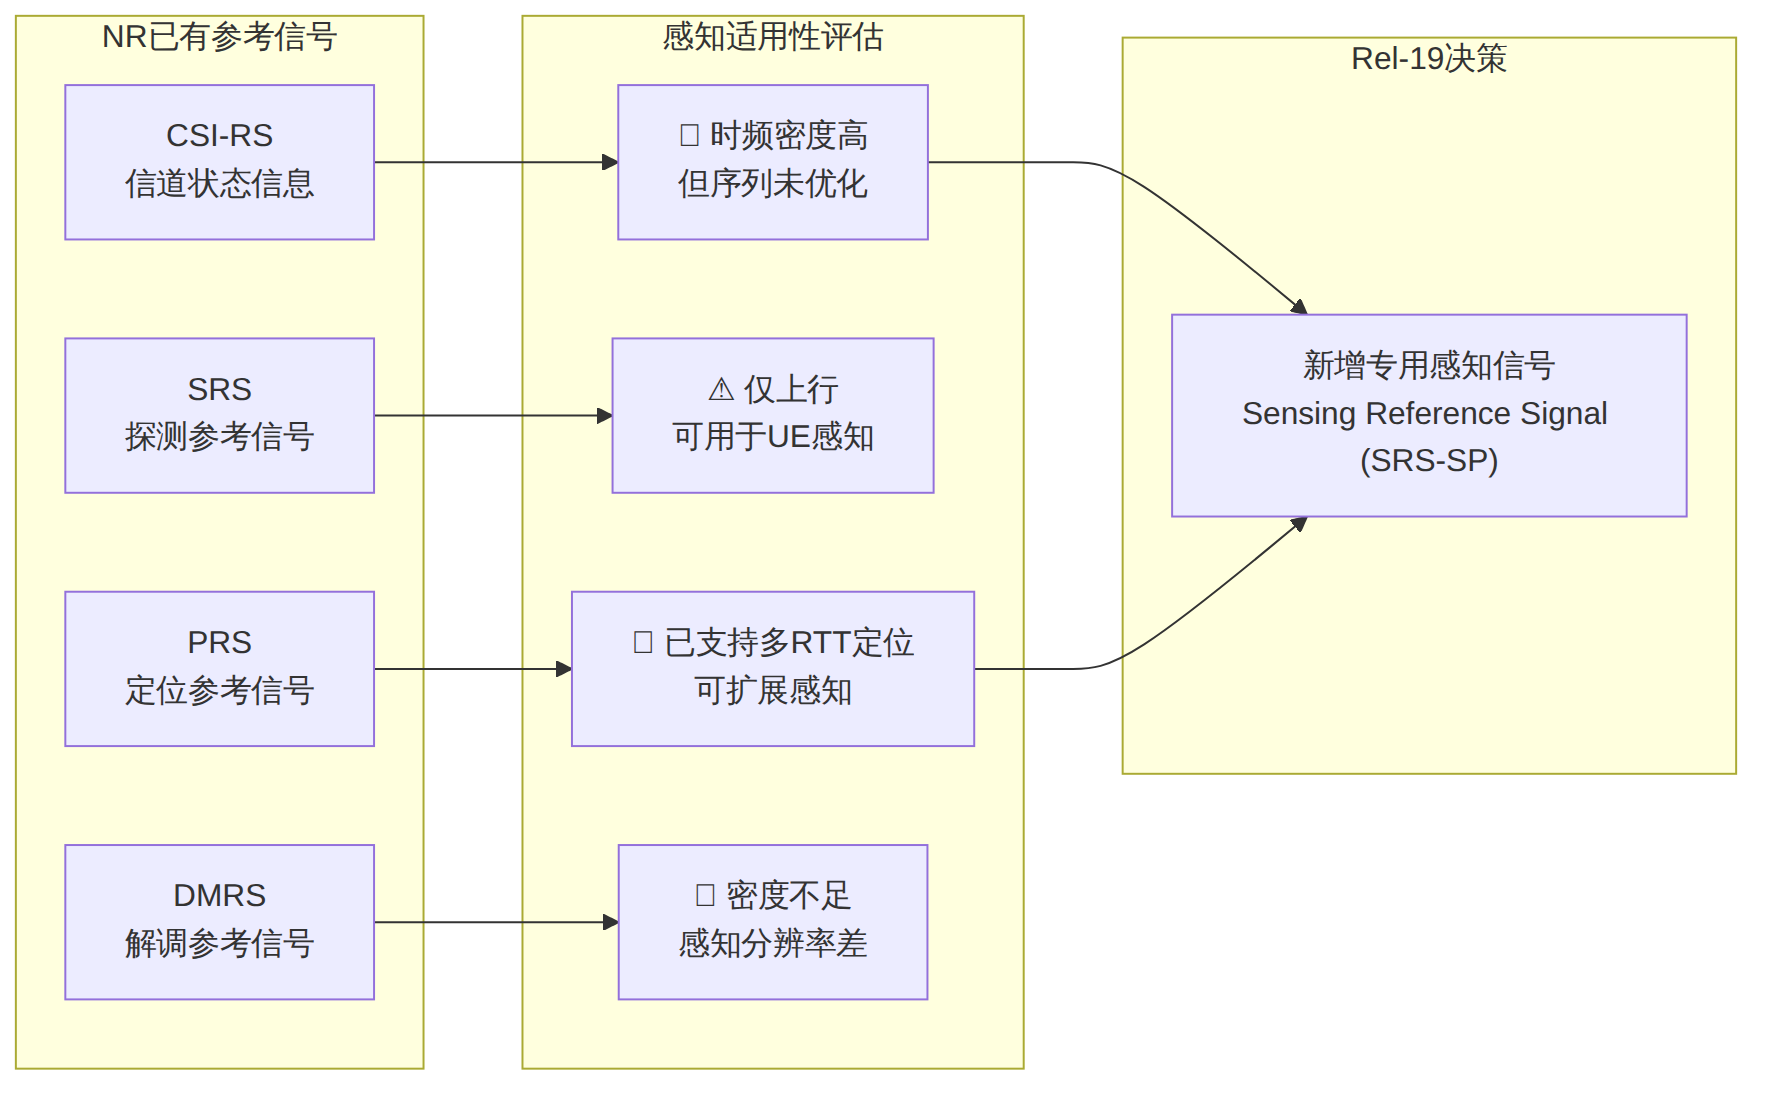
3GPP在Rel-19中评估了复用现有NR参考信号用于感知的可行性:
图表 2
CSI-RS用于感知的分析:CSI-RS的时频密度是可配置的,可以从每slot 1个RE到密集映射。但CSI-RS序列设计以信道估计为目标,其模糊函数(Ambiguity Function)在距离-速度域的旁瓣特性不够理想。3GPP RAN1评估结果显示,直接复用CSI-RS在低RCS目标检测场景下性能不足。
PRS用于感知的分析:定位参考信号(PRS,定义于TS 38.211子条款7.4.1.7)具有较好的自相关特性,且支持多TRP发送。Rel-19考虑将PRS作为感知信号的起点,通过增加时频密度、优化序列设计来满足感知需求。
最终方案:Rel-19引入了专用的感知参考信号(Sensing Signal),在NR时频网格中占用可配置的感知资源块。信号设计要点包括:
从信息论角度,ISAC波形设计可以形式化为一个多目标优化问题。设发射信号为 $\mathbf{X} \in \mathbb{C}^{N_t \times L}$($N_t$根发射天线,$L$个OFDM符号),则:
$$\min_{\mathbf{X}} \quad -\underbrace{I(\mathbf{X}; \mathbf{Y}c)}}} + \lambda \cdot \underbrace{\text{tr}(\mathbf{C{\text{CRB}}^{-1}(\mathbf{X}))}$$}
$$\text{s.t.} \quad \mathbb{E}[|\mathbf{X}|F^2] \leq P$$
其中 $I(\mathbf{X}; \mathbf{Y}c)$ 是通信互信息,$\mathbf{C}$ 是目标参数估计的Cramér-Rao Bounds矩阵,$\lambda$ 是通感权衡因子。}
实际系统中常采用"通信为中心"的波形设计:以NR标准波形(CP-OFDM)为基础,通过星座点扰动、预编码优化等方式嵌入感知信息。这意味着不需要改变现有通信波形的基本结构,而是在资源分配和预编码层面做联合优化。
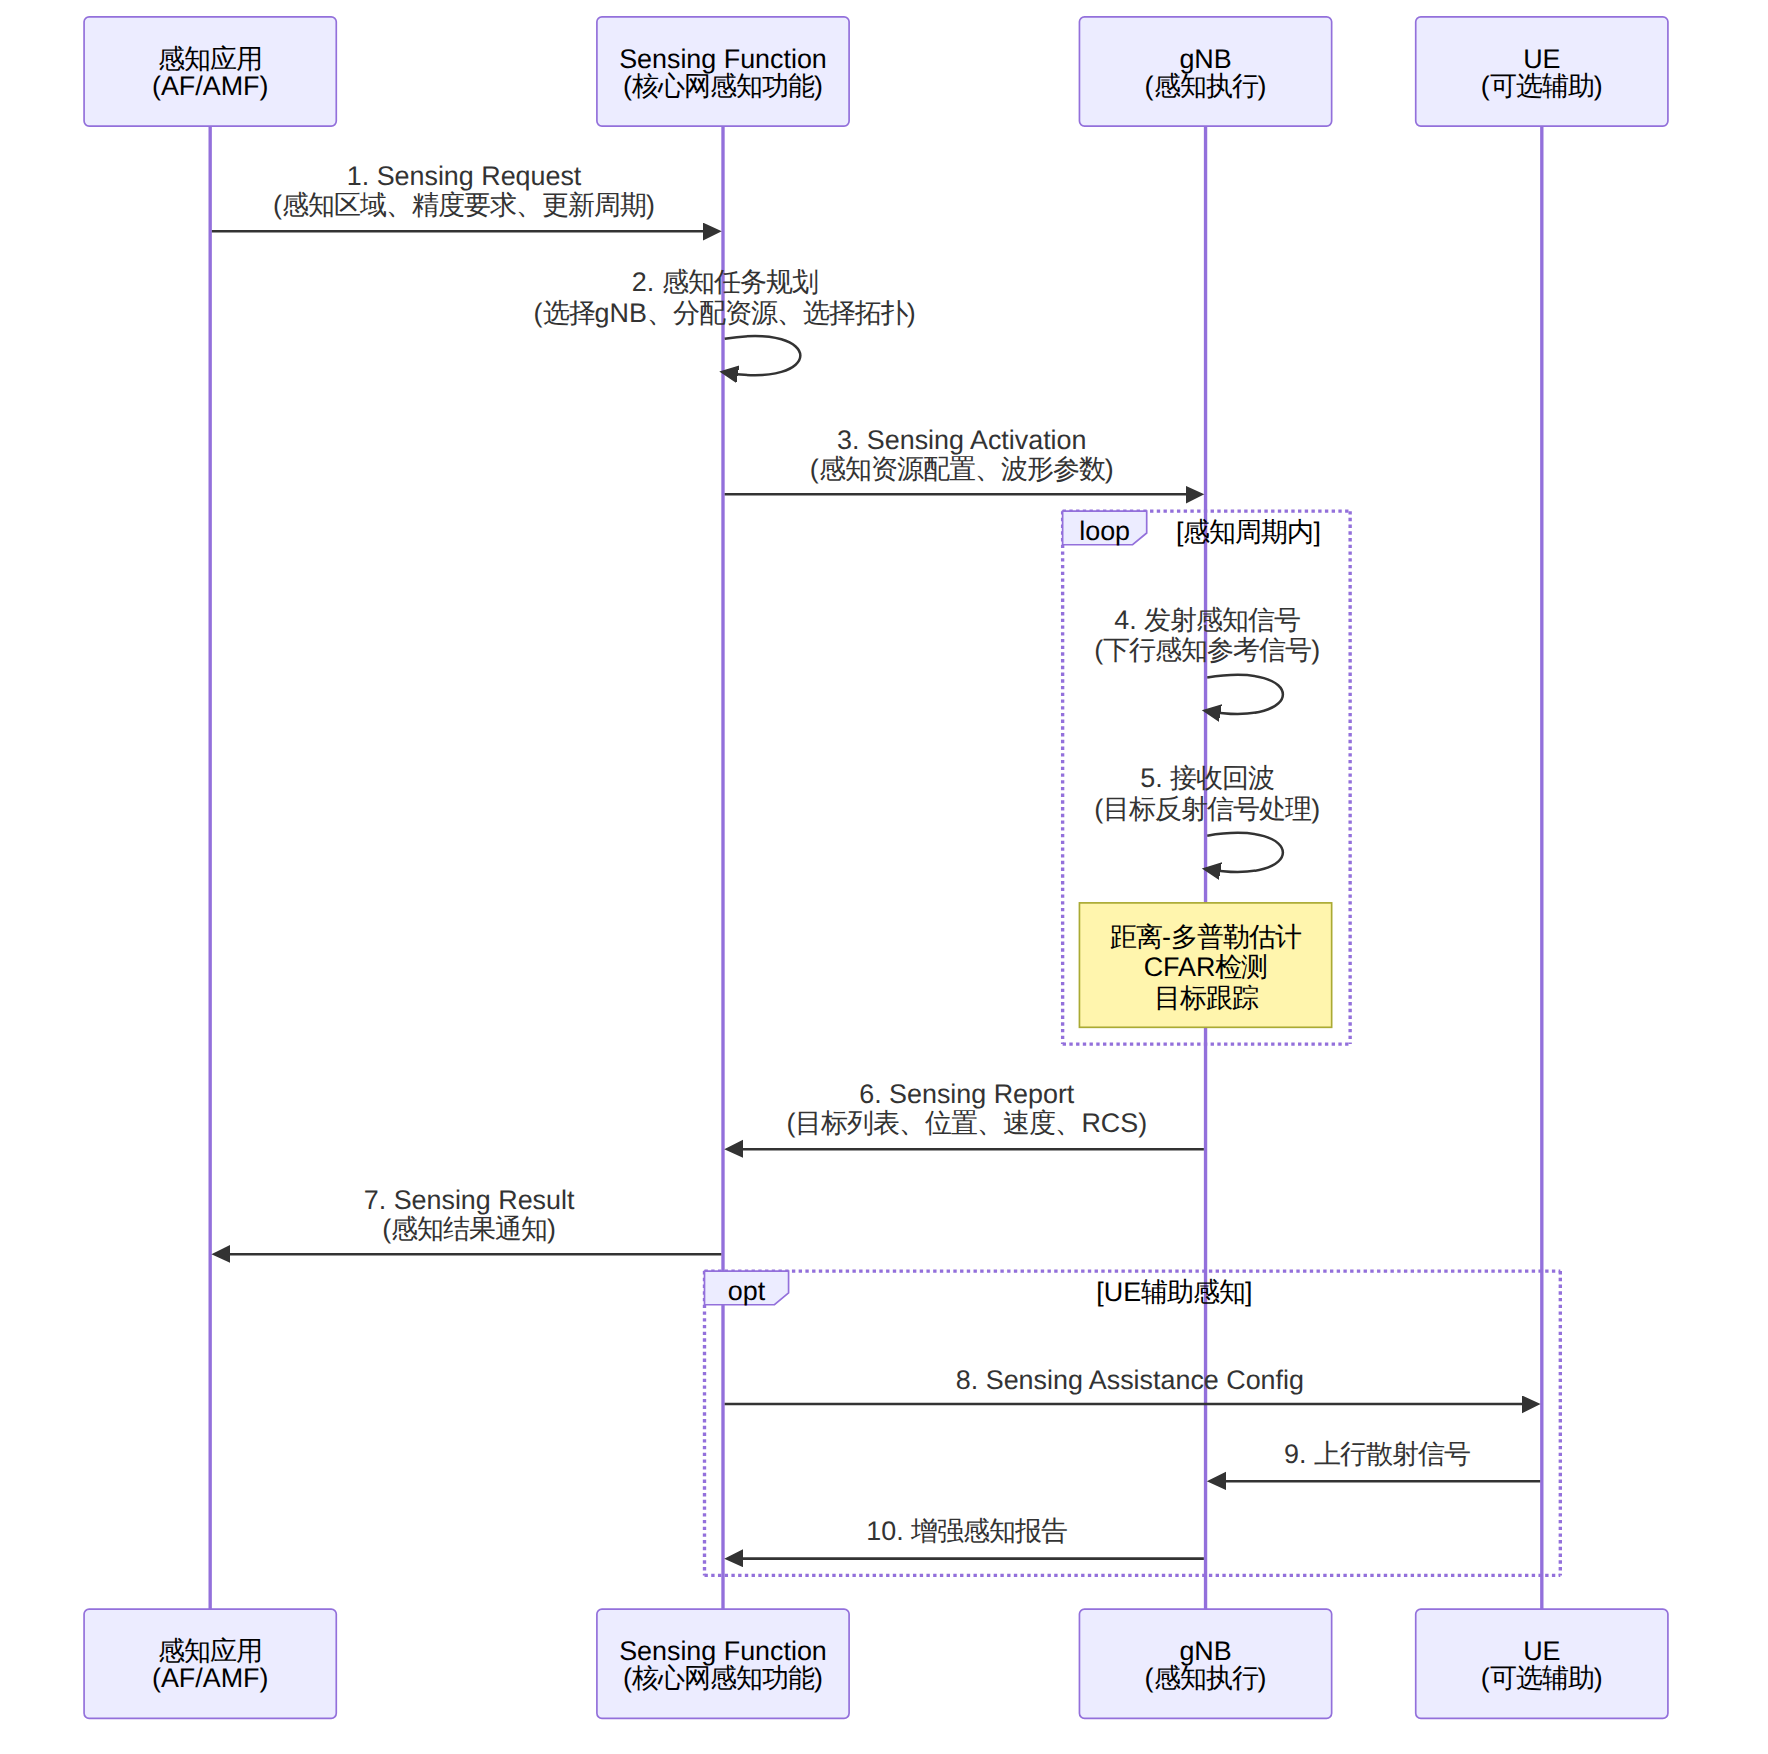
3GPP Rel-19在RAN2层面定义了感知过程的信令流程。以gNB单站感知为例:
图表 3
关键信令步骤解析:
步骤1-2:感知请求通过核心网Sensing Function(新定义的网络功能)到达。SF负责感知任务编排,包括:根据请求的感知区域选择合适的gNB集合、确定感知拓扑(单站/双站/多站)、分配感知时频资源。
步骤3:Sensing Activation通过NG接口从核心网下发到gNB,携带的关键参数包括: - 感知信号配置(带宽、梳齿结构、序列索引) - 感知目标特性(预期RCS范围、速度范围) - 资源分配图案(在哪些slot/symbol上发送感知信号) - 感知测量上报周期
步骤4-5:gNB在配置的时频资源上发送感知信号,同时接收回波。接收端处理包括距离维FFT(估计时延)、多普勒维FFT(估计速度)、波束赋形(估计角度),以及CFAR(Constant False Alarm Rate)检测。
步骤6:感知结果通过Sensing Report上报,格式包括点目标报告(距离、角度、速度、RCS)或成像结果(二维/三维感知图像)。
| 规范编号 | 内容 | 状态 |
|---|---|---|
| TS 22.837 | ISAC业务需求与用例定义 | 已完成 |
| TS 22.865 | ISAC增强需求(Rel-19新特性) | 进行中 |
| TR 38.895 | ISAC信道建模研究报告 | 已完成 |
| TS 38.211扩展 | 感知参考信号物理层定义 | Rel-19 WI |
| TS 38.214扩展 | 感知物理层过程 | Rel-19 WI |
| TS 38.331扩展 | RRC感知配置信令 | Rel-19 WI |
| TS 23.700系列 | SA2核心网感知架构 | 进行中 |
| TR 22.867 | 计费与QoS框架 | 研究中 |
信道建模是Rel-19 ISAC标准化的基石。3GPP在TR 38.895中定义了ISAC专用信道模型,在现有TR 38.901通信信道模型基础上增加了感知专用组件:
考虑一个典型的低空经济场景:在城区部署的5G-A基站同时为地面用户提供宽带服务,并对低空无人机进行感知跟踪。
系统参数配置:
| 参数 | 配置值 | 说明 |
|---|---|---|
| 载波频率 | 4.9 GHz | n79频段,兼顾覆盖与感知精度 |
| 信号带宽 | 100 MHz | 距离分辨率约1.5m |
| 天线阵列 | 64T64R (4×4面板) | 支持水平面±60°扫描 |
| 感知信号周期 | 每20ms一个感知slot | 平衡通信容量与感知更新率 |
| 发射功率 | 46 dBm | 200W,典型宏站功率 |
| 目标RCS | 0.01 m² (无人机) | 典型消费级无人机 |
| 目标高度 | 50~300m | 低空空域 |
感知性能估算:
根据雷达方程,对于RCS=0.01m²的无人机目标,在46dBm发射功率、100MHz带宽、64天线阵列增益条件下,理论最大检测距离约为300~500m(取决于杂波环境)。
部署中的关键注意事项:
通感资源复用比:感知信号占用的时频资源会直接减少通信容量。建议初始部署时感知信号占用比例控制在5%~10%,后续根据需求动态调整。
杂波抑制:城区环境中建筑物和车辆产生的静态杂波远强于无人机回波。需采用MTI(Moving Target Indication)或多普勒滤波技术分离运动目标。
通信调度协调:感知slot内下行通信需做相应避让,MAC层调度器需感知感知资源预留。Rel-19通过DCI新增的sensing-slot-format-indicator实现动态通知。
多gNB协同:单站感知覆盖有限且存在盲区。建议通过Xn接口的Sensing Information Exchange实现多站数据融合,提升航迹连续性。
隐私合规:感知能力意味着基站可以"看到"环境中的人和物。部署前需完成隐私影响评估(PIA),确保感知数据的使用符合当地法规要求。
| 维度 | 传统雷达 | 纯通信系统 | ISAC系统 |
|---|---|---|---|
| 频谱使用 | 专用频段(如24GHz) | 通信授权频段 | 通信频段共享 |
| 硬件成本 | 独立射频+基带 | 通信射频+基带 | 共享硬件平台 |
| 波形设计 | 优化感知性能(LFM/PMCW) | 优化吞吐量(CP-OFDM) | 联合优化 |
| 网络密度 | 单站/少量站点 | 密集蜂窝部署 | 复用蜂窝密度 |
| 覆盖范围 | 视距为主,几十km | 蜂窝覆盖,数百m~数km | 取决于拓扑 |
| 数据回传 | 专有接口 | 标准化回传 | 复用通信回传 |
| 目标跟踪 | 雷达航迹管理 | 无 | 融合通信定位 |
| 部署成本 | 高(新建站址) | 已有基础设施 | 增量软件升级为主 |
ISAC的核心优势不在于单站感知性能超越专用雷达,而在于网络化感知——利用蜂窝网络已有的密集站点部署、成熟的传输回传网络和强大的计算平台,实现广域、连续、协同的感知能力。
提到ISAC的感知能力,就不得不提3GPP Rel-19另一项革命性的无线接入技术——Ambient IoT(环境物联网)。如果说ISAC让基站"看到了"环境中的目标,那么Ambient IoT则让环境中数十亿个微小物体主动"报告"自己的身份和状态。
Ambient IoT设备(A-IoT Device)的核心工作原理是反向散射通信(Backscatter Communication):
$$\text{A-IoT设备不产生射频信号,而是通过调制天线阻抗来改变入射信号的反射特性}$$
具体过程如下:
3GPP在TS 38.191中定义了四种A-IoT设备类型:
| 设备类型 | 供电方式 | 通信能力 | 典型应用 |
|---|---|---|---|
| Type A-D | 无电池/能量收集 | 被动反向散射 | 物流标签、环境传感 |
| Type A | 能量收集(RF/光/热) | OOK/ASK调制 | 简单ID标签 |
| Type B | 能量收集+小电容 | BPSK/QPSK | 温湿度传感器 |
| Type C | 微型电池 | 低阶调制+简单编码 | 资产追踪 |
| Type D | 微型电池+简单MCU | 支持简单协议栈 | 智能包装 |
3GPP Rel-19定义了三种A-IoT通信拓扑:

图表 4
Topology 1是最基础的模式:gNB既是载波发射源又是反射信号接收器,架构最简单但要求gNB具备全双工能力或时分复用收发切换。
Topology 2利用UE作为载波发射源,扩大了A-IoT的读取范围。当UE靠近A-IoT设备时(如手机靠近商品标签),UE发射载波、gNB接收反射信号的路径更短、链路预算更优。
Topology 3是 sidelink 模式,两个UE之间完成A-IoT的读取。适用于gNB覆盖盲区或D2D直连场景。
| 参数 | 规范值 | 说明 |
|---|---|---|
| 工作频段 | FR1 (Sub-6GHz) | 复用NR频段 |
| 载波带宽 | 最多5 MHz | A-IoT带宽 |
| 调制方式 | OOK / ASK / BPSK | 反向散射调制 |
| 编码 | Manchester / 基础FEC | 极低复杂度 |
| 数据速率 | 1~100 kbps | 足够传输ID+少量数据 |
| 读取距离 | 10~100m | 取决于载波功率和环境 |
| 设备成本 | 目标<$0.10 | 大规模部署的前提 |
在ISAC和Ambient IoT之外,3GPP Rel-18/19在NTN和RedCap方面的演进同样值得关注。
Rel-18对NTN的增强围绕"可用性"展开,主要包括:
Store and Forward(存储转发):LEO卫星在没有地面站视距连接时,可以先将数据缓存在星上,待地面站可见时再转发。这对全球物联网场景尤为关键。涉及MAC层新定义的S&F Buffer管理和RLC层传输窗口控制。
增强覆盖:新增DL Gap配置和重复传输增强,应对GEO卫星大RTT(~544ms)场景下的HARQ效率问题。具体地,Rel-18引入了可配置的HARQ-ACK反馈窗口偏移和DL Gap pattern,允许UE在等待HARQ反馈期间接收其他PDSCH。
10GHz以上频段支持:扩展NR-NTN到Ku/Ka频段(12~18GHz / 26~40GHz),提升馈线链路和服务链路容量。对应TS 38.101-5的新频段定义。
GNSS辅助增强:降低UE对GNSS定位精度的依赖,引入网络辅助的位置信息,使得在GNSS信号不佳(如室内窗边)的场景也能接入NTN。
3GPP Rel-18在RedCap基础上进一步定义了eRedCap(enhanced RedCap),目标是将设备成本再降低30%~50%:
| 参数 | RedCap (Rel-17) | eRedCap (Rel-18) | 标准5G NR |
|---|---|---|---|
| 最小带宽 | 20 MHz | 5 MHz (SCell) / 20 MHz (PCell) | 100 MHz |
| RX天线数 | 1~2 | 1 | 4 |
| MIMO层数 | 1~2 | 1 | 4 |
| 最大调制 | 64QAM | 64QAM | 256QAM |
| 峰值速率 | ~85 Mbps (DL) | ~10 Mbps | >1 Gbps |
| UE类别 | RedCap NR-Light | eRedCap | Cat-M/Cat-L |
eRedCap的关键技术简化包括:
SCell带宽压缩至5MHz:Rel-18允许eRedCap设备在辅小区(SCell)上仅支持5MHz带宽,大幅降低基带处理复杂度。PCell仍需支持20MHz以保证初始接入兼容性。
单天线接收:从2RX降到1RX,省去一套完整的射频接收链路(LNA + 混频器 + ADC),但代价是覆盖范围缩小约3dB。
半双工FDD:eRedCap设备可以工作在半双工FDD模式,省去双工器,进一步降低BOM成本。
Rel-19的ISAC标准化只是起点。6G时代的通感一体化将实现更深层次的融合:
感知-native的空口设计:6G空口从设计之初就考虑感知需求,而非在现有通信波形上"打补丁"。可能采用全新的多载波波形(如OTFS、AFDM),在时延-多普勒域具有天然的感知优势。
语义通信与感知融合:不再是传输原始比特,而是传输"有意义的"感知语义信息。基站感知到"一辆车正在靠近"后,直接向下游传输语义级事件,而非原始雷达数据。
RIS辅助感知:可重构智能表面(RIS)不仅提升通信覆盖,还通过可控反射创造新的感知路径,解决NLoS场景的感知盲区问题。
AI驱动的感知-通信联合优化:利用深度学习实现通感波形的端到端优化,突破传统数学优化的局限。3GPP正在Rel-19中研究AI/ML在ISAC中的应用框架。
Q: ISAC和现有5G定位技术(如PRS多RTT定位)有什么本质区别? A: 5G定位(TS 38.305)本质上是测量信号传播时延/角度来估计UE位置,是"主动式"的——需要UE参与测量和上报。ISAC是"被动式"的——目标不需要任何收发信机,基站通过检测目标对无线信号的反射来感知目标。ISAC可以感知非通信对象(如无人机、车辆、行人),而定位只能定位正在通信的UE。
Q: 在现网中部署ISAC需要升级哪些设备? A: ISAC部署主要涉及:①BBU软件升级(支持感知信号生成、回波处理、目标检测算法);②可能的硬件升级(全双工模式需要高隔离度射频前端);③核心网升级(部署Sensing Function网络功能);④传输带宽增加(感知结果上报需要额外回传资源)。初期建议在选定的5G-A站点试点部署,通过软件升级方式降低部署门槛。
Q: Ambient IoT和传统RFID有什么区别?为什么要用5G来读标签? A: RFID使用专用读写器在13.56MHz或860~960MHz工作,读取距离通常小于10m,且需要专用基础设施。Ambient IoT运行在NR授权频段,复用5G基站作为读写器,读取距离可达100m+,支持无缝的广域覆盖。更重要的是,A-IoT数据直接进入5G核心网,可以和现有业务流程(物流追踪、库存管理)无缝集成。成本方面,A-IoT标签目标低于$0.10,与RFID标签相当。
Q: eRedCap的5MHz SCell在实际网络中如何配置? A: 运营商需要在现有NR载波上为eRedCap设备预留5MHz的窄带SSB和初始BWP。典型做法是在PCell上配置20MHz的标准BWP用于初始接入和系统信息读取,然后通过RRC重配置将eRedCap设备切换到5MHz的SCell BWP上进行数据传输。需要注意5MHz带宽下的调度粒度(频域最少调度1PRB=180kHz),单次调度最多约25个PRB,峰值速率约10Mbps,足以满足传感器和抄表类应用。
Q: ISAC感知结果的精度能否达到汽车雷达水平? A: 当前ISAC在77GHz汽车雷达频段的精度还有差距,但在Sub-6GHz频段的感知精度足以支撑无人机跟踪、交通监控等场景。以100MHz带宽为例,距离分辨率约1.5m,速度分辨率取决于相干处理时间(100ms处理间隔下约为0.15m/[email protected])。角度分辨率取决于天线阵列规模,64天线阵列可达约5°~7°。对于需要厘米级精度的自动驾驶场景,仍需专用雷达或激光雷达。
本文由「51学通信」技术团队出品。51学通信由通信行业18年老兵爱卫生(微信ID: gprshome201101)维护,聚焦5G/6G核心网、3GPP标准解读、通信前沿技术深度分析。 出版作品有《5G核心网原理与实践》《IMS原理与实践》等4本通信专业书籍。知识星球「51学通信」提供深度技术答疑和行业洞察。
[!tip] 51学通信知识星球 星主:爱卫生(微信:gprshome201101)——公众号「51学通信」创办者,19 年通信行业运维与讲师经验,著有《GPRS网络信令实例详解》《EPC原理与实践》《5G核心网原理与实践》三本纸质书(各大电商平台有售)。 星球定位:深耕 5G 核心网、IMS、NFV/AI、云原生等 ICT 领域,主打运维岗位与信令分析。 当前规模:5200 篇主题 / 990 个回答,198 元/年。 加入福利:加入星球后请加爱卫生微信,拉您进知识星球年度陪伴与答疑群——不限量回复您的各种问题,另有群内分享。 AI 加持:51学通信知识星球已作为 skill 接入 WorkBuddy,使用 deepseek-4-flash 在海量星球帖子中精准找贴、找视频、找 FAQ 和案例,做总结、找文档和 PPT 等场景全覆盖。
